Řízení pohybu – Motion Control
Řešení Mitsubishi Electric Motion Control propojují řídicí systémy MELSEC s přesnými servopohony MELSERVO. Umožňují koordinovat pohyb více os v reálném čase, realizovat synchronizaci mechanismů a přizpůsobit pohybový profil konkrétní technologické úloze.
Produktové řady a nástroje pro řízení pohybu
Vyberte si architekturu podle počtu os, způsobu připojení servopohonů, potřeby synchronizace a stávající platformy PLC.
RD78G – Motion moduly MELSEC iQ-R – CC-Link IE TSN
Hlavní přednosti:
Modely RD78G4 / RD78G8 / RD78G16 pro 4 / 8 / 16 os v režimu Simple Motion
Lineární interpolace až 4 os a kruhová interpolace 2 os (Simple Motion)
Režimy Simple Motion a PLCopen Motion Control FB podle podpory konfigurace
Programování a diagnostika v GX Works3

Moderní platforma řízení pohybu s připojením servozesilovačů přes CC-Link IE TSN. Podle verze a provozního režimu podporuje polohování, interpolace, synchronizaci os a elektronické vačky.
Typické použití: vysokorychlostní balicí stroje, přesné montážní linky, synchronizované dopravníky a manipulátory.
Simple Motion moduly RD77 – osvědčená platforma
Hlavní přednosti
Rodiny RD77MS a RD77GF
Polohování a synchronizované řízení podle konkrétního modelu
Konfigurace v MELSOFT GX Works3
Dobrá volba pro rozšiřování a servis stávajících systémů

Snadnější nasazení víceosého řízení prostřednictvím nastavení parametrů a dat polohování. Vybrané moduly RD77MS využívají SSCNET III/H, varianty RD77GF komunikují přes CC-Link IE Field.
Typické použití: indexační mechanismy, balicí a řezací stroje, polohování a koordinace servopohonů MR-J4.
Motion CPU – RnMTCPU – pokročilé motion
Hlavní přednosti
Modelové příklady R16MTCPU, R32MTCPU, R64MTCPU
Motion SFC a pokročilé synchronizační funkce
MT Works2 pro Motion projekty; GX Works3 pro PLC části systému
Při novém návrhu ověřit vhodnost oproti platformě RD78G
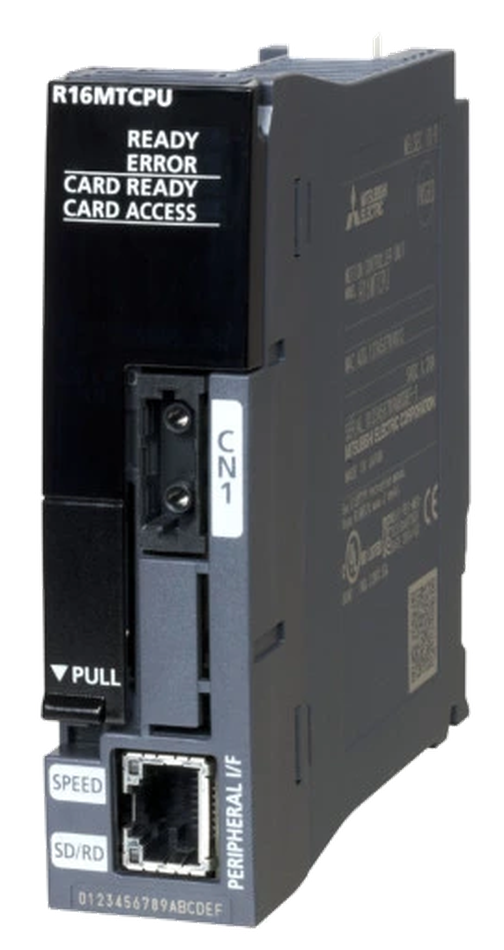
Specializované Motion CPU pro komplexní víceosé pohyby s pokročilým programováním Motion SFC a deterministickým zpracováním pohybových úloh. Platforma je vhodná také pro údržbu a rozšiřování provozovaných strojů.
Typické použití: stroje s větším počtem servosouřadnic, komplikované sekvence, elektronické vačky a mechanické vazby os.
Polohovací moduly RD75 – pulzní řízení
Hlavní přednosti
RD75P – tranzistorový výstup typu open collector
RD75D – diferenciální budič výstupu
Vhodné pro kompatibilní pulzní rozhraní pohonů
Konfigurace a diagnostika v GX Works3
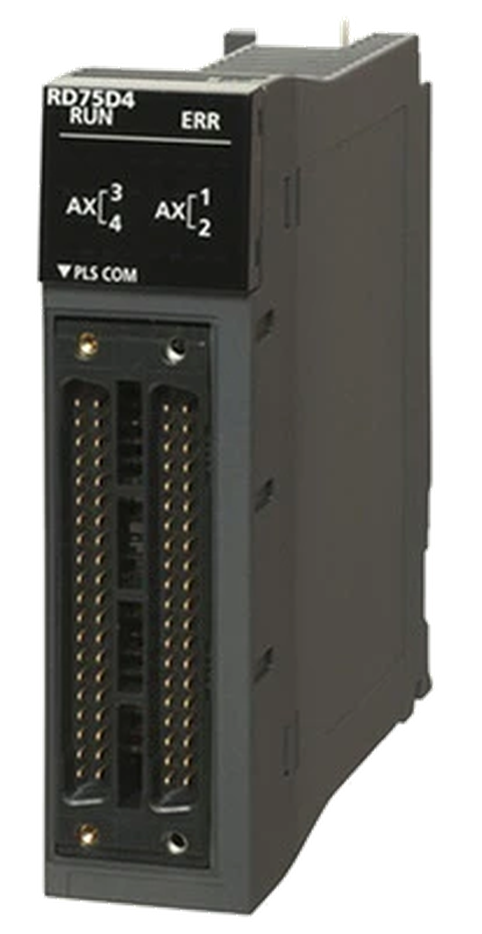
Polohování pomocí pulzních výstupů pro krokové a servopohony s příslušným vstupem. Praktické řešení tehdy, když komplexní síťová synchronizace není nutná.
Typické použití: podavače, jednoduché jedno- a víceosé polohování, indexování a modernizace pohonů.
MELSOFT MT Works2 a GX Works3 – inženýrský software
Hlavní přednosti
MT Works2 – Motion SFC a Motion CPU
GX Works3 – konfigurace modulů a PLC projektů
Diagnostika pohybů a vyhodnocování průběhů
Kompatibilitu ověřit pro CPU, firmware a generaci pohonů
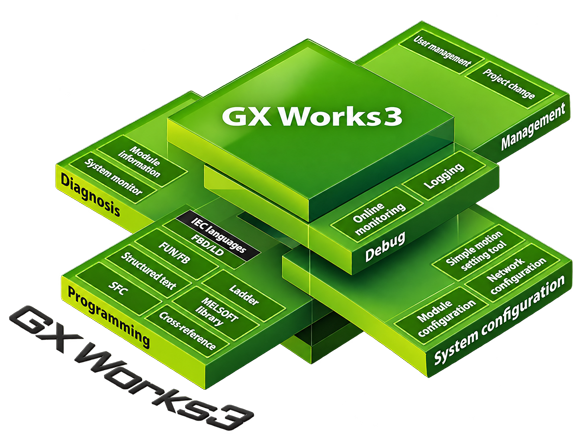
Vývojové a diagnostické nástroje závisí na zvoleném řídicím modulu. MT Works2 slouží zejména pro samostatné Motion CPU, zatímco GX Works3 pokrývá RD78G, RD77 a RD75 v systémech MELSEC iQ-R.
Typické použití: návrh pohybových profilů, parametrizace, uvádění do provozu, ladění, diagnostika a servis.
Srovnání řešení Motion Control
Orientační výběr architektury. Konkrétní počet os, cyklus i funkce závisí na modelu a režimu.
|
Řešení |
Komunikace / rozhraní |
Typické funkce |
Software |
|---|---|---|---|
|
RD78G |
CC-Link IE TSN |
Polohování, interpolace, synchronizace, elektronické vačky |
GX Works3 |
|
RD77MS / RD77GF |
SSCNET III/H / CC-Link IE Field |
Simple Motion, víceosé polohování a synchronizace |
GX Works3 |
|
RnMTCPU |
Architektura Motion CPU / podporované servo sítě |
Motion SFC, komplexní pohybové sekvence, synchronizace |
MT Works2 + GX Works3 |
|
RD75P / RD75D |
Impulzný výstup |
Základní polohování, návrat do reference, JOG |
GX Works3 |
RD78G podporuje odlišné provozní režimy s různými limity. Například RD78G16 podporuje až 16 os v režimu Simple Motion; další konfigurace modelů RD78G používají PLCopen Motion Control FB. Funkce nelze automaticky přenášet mezi různými moduly.
Pokročilé funkce synchronizovaného pohybu
Spolupráce os umožňuje dosáhnout přesné polohy a časování v technologických operacích.
Lineární a kruhová interpolace
Řízená trajektorie mezi body nebo po kruhovém oblouku; počet současně interpolovaných os závisí na systému.
Elektronická vačka (e-cam)
Virtuální vačkový profil určuje polohu podřízené osy vzhledem k vedoucí ose bez výměny mechanických prvků.
Elektronický převod (gearing)
Vzájemná synchronizace rychlostí a poloh os podle nastavitelného poměru.
Master/slave synchronizace
Více pohonů sleduje společnou referenci při průběžném propojení výrobních procesů.
Polohování a návrat do reference
Absolutní a relativní pohyby, JOG, referencování a sledování stavů podle modulu.
Diagnostika a osciloskop
Záznam rychlosti, polohy, signálů a událostí pro optimalizaci a řešení poruch.
Typické oblasti použití
Dopravníky a výrobní linky
Plynulý rozběh, regulace rychlosti a integrace do PLC řízení.
Čerpadla a vodní hospodářství
Přizpůsobení průtoku či tlaku požadavkům technologického procesu.
Ventilátory a vzduchotechnika
Energeticky efektivní regulace výkonu v HVAC systémech.
Manipulace a zdvihání
Důraz na dynamiku, brzdný proces a vhodné bezpečnostní řešení.
Výrobní a procesní stroje
Řízení motorů míchadel, extrudérů a dalších průmyslových technologií.
Retrofit stávajících pohonů
Posouzení starého měniče, návrh náhrady a úprava elektrického zapojení či parametrů.
Jak vybrat vhodný Motion systém?
1. Počet os a typ pohybu
Definujte počet řízených os, interpolaci, synchronizaci, elektronické vačky a požadavky na cyklus.
Typ motorů a zesilovačů
Určete servomotory, servozesilovače, výkon, napájení a kompatibilní síťové rozhraní.
Architektura PLC a sítě
Rozhodněte mezi RD78G, RD77, Motion CPU nebo pulzními moduly RD75.
4. Software a servis
Vyhodnoťte dostupnost GX Works3 nebo MT Works2, stávající projekty a potřeby údržby.
Proč zvolit řízení pohybu Mitsubishi Electric?
Od základního polohování až po technologicky náročné víceosé stroje s elektronickými vačkami a vysokými nároky na synchronizaci.
Synchronizace více os
Koordinace pohybů více servomotorů s vazbou na společnou virtuální nebo reálnou osu.
Elektronické vačky
Programovatelný profil závislosti polohy umožňuje nahradit mechanické vačky a snadněji měnit formát výrobku.
Elektronické převody (gearing)
Přesné udržování převodového poměru a synchronizace os bez mechanického propojení.
Interpolace dráhy
Lineární a kruhová interpolace pro koordinovaný pohyb více os podle schopností modulu.
Průmyslové sítě
CC-Link IE TSN pro nové motion systémy a další rozhraní u vybraných starších platforem.
Diagnostika a optimalizace
Monitorování os, průběhů, alarmů a synchronizačních dat při uvádění stroje do provozu.